À Eibon, sur la planète Savareen, une nouvelle liaison prend forme entre le spatioport du port et le spatioport aérien. Ce tram aérien LEGO Star Wars, imaginé pour notre cité, transporte voyageurs et droïdes à bord d’une navette panoramique orange et bleu azur. Sa particularité : un fonctionnement automatique en aller-retour entre deux plateformes.
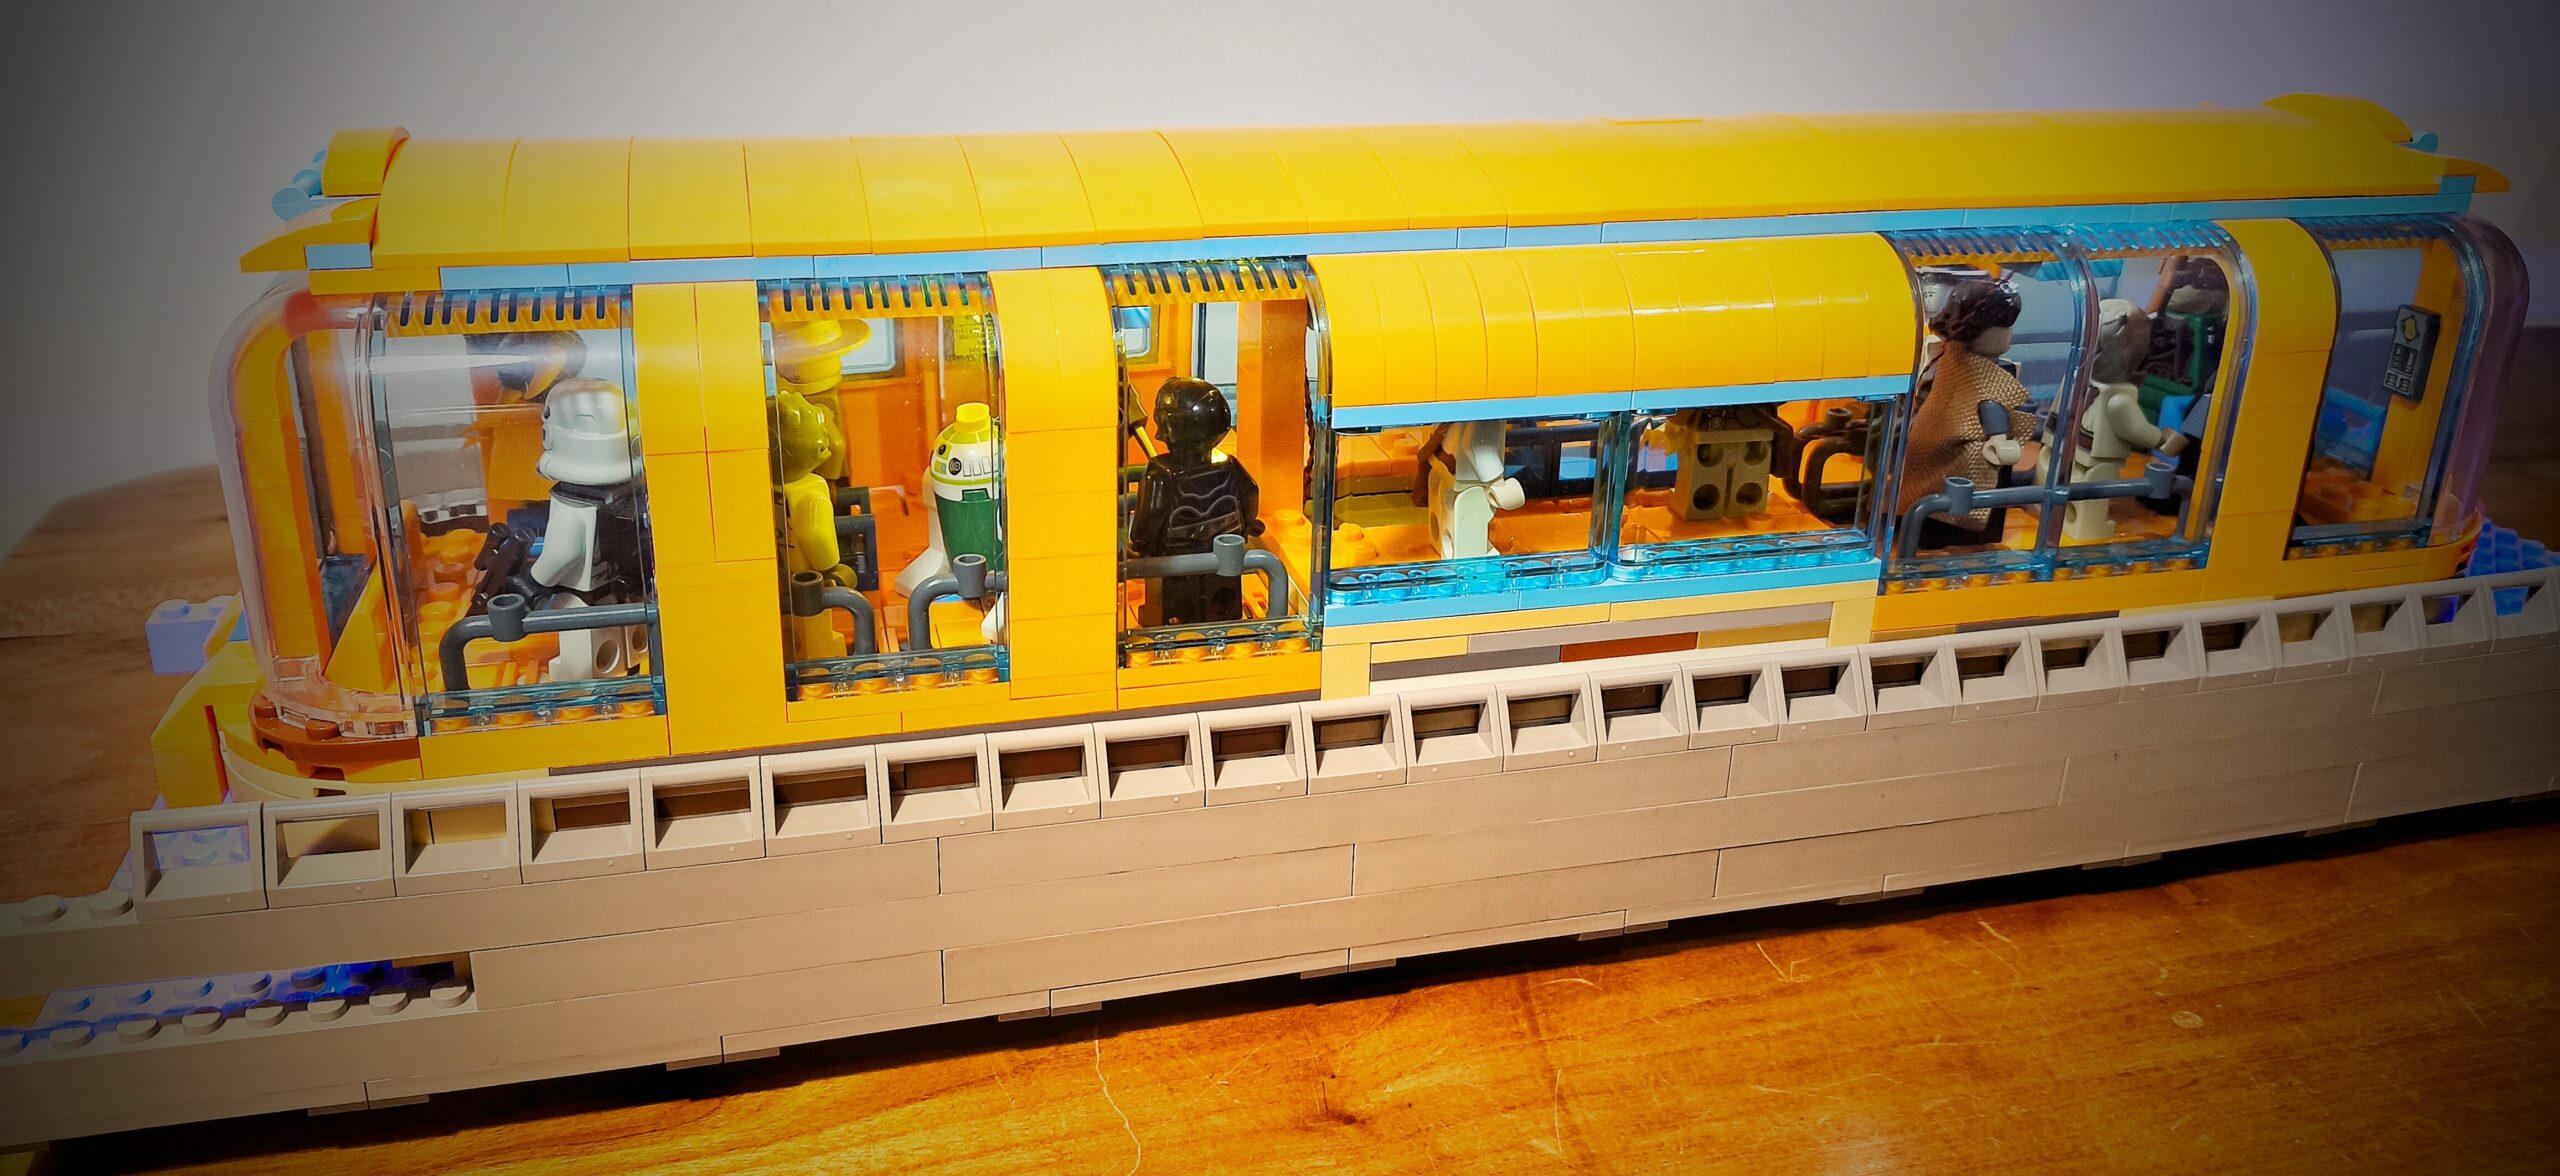
Une liaison indispensable entre les deux spatioports d’Eibon
L’activité des spatioports ne cesse de croître. Les cargos débarquent leurs marchandises près du port tandis que les voyageurs et les équipages transitent par le spatioport aérien. Pour éviter d’encombrer les rues et les marchés, le conseil d’Eibon a décidé de faire passer la nouvelle ligne au-dessus de la ville. Baptisée Eibon-1, elle offre un itinéraire direct, indépendant des transports terrestres.
Le chantier audacieux de Kordel Venn
Dans l’histoire de Savareen, le chantier a été confié à Kordel Venn, un ingénieur sullustéen autrefois spécialisé dans les infrastructures de transport de Sullust. Il choisit une voie aérienne soutenue par des piliers, assez haute pour préserver la circulation et les activités commerciales des quartiers traversés. Les éléments de la ligne sont assemblés par sections, sous la surveillance de droïdes techniciens.
Les travaux connaissent un rebondissement lorsqu’une équipe découvre une ancienne conduite hydraulique encore utilisée pour alimenter le quartier portuaire. Kordel Venn refuse de la condamner : deux supports sont déplacés et une partie de la voie est redessinée. Le chantier prend du retard, mais cette décision préserve un vestige du premier Eibon. L’installation des derniers éléments se déroule de nuit, au-dessus des rues temporairement fermées.
Comment fonctionne la navette automatique ?
Le principe est simple : un seul véhicule effectue des allers-retours entre les deux terminus. À chaque station, la navette ralentit, s’arrête pour permettre la montée et la descente des passagers, puis repart en sens inverse. Dans l’univers d’Eibon, un calculateur de bord supervise le trajet et des capteurs assurent les arrêts précis en gare. Aucun pilote n’est nécessaire pour le service courant.
En cas d’anomalie, le système prévoit une immobilisation de sécurité et une transmission de l’alerte au poste de contrôle. Les passagers peuvent ainsi rejoindre un spatioport depuis l’autre tout en profitant de la vue sur la ville, le port et les vaisseaux à l’approche.
Un tram aérien LEGO au design panoramique
Le modèle se reconnaît à sa longue toiture orange arrondie, à ses bandeaux bleu azur et à ses larges panneaux transparents. Les deux extrémités vitrées prolongent l’impression d’espace. L’habitacle abrite des personnages de différents horizons ainsi que plusieurs droïdes : une scène de transport en commun typiquement eibonnaise ! Les détails intérieurs restent visibles à travers les baies, et l’éclairage ajoute de la vie à l’ensemble.
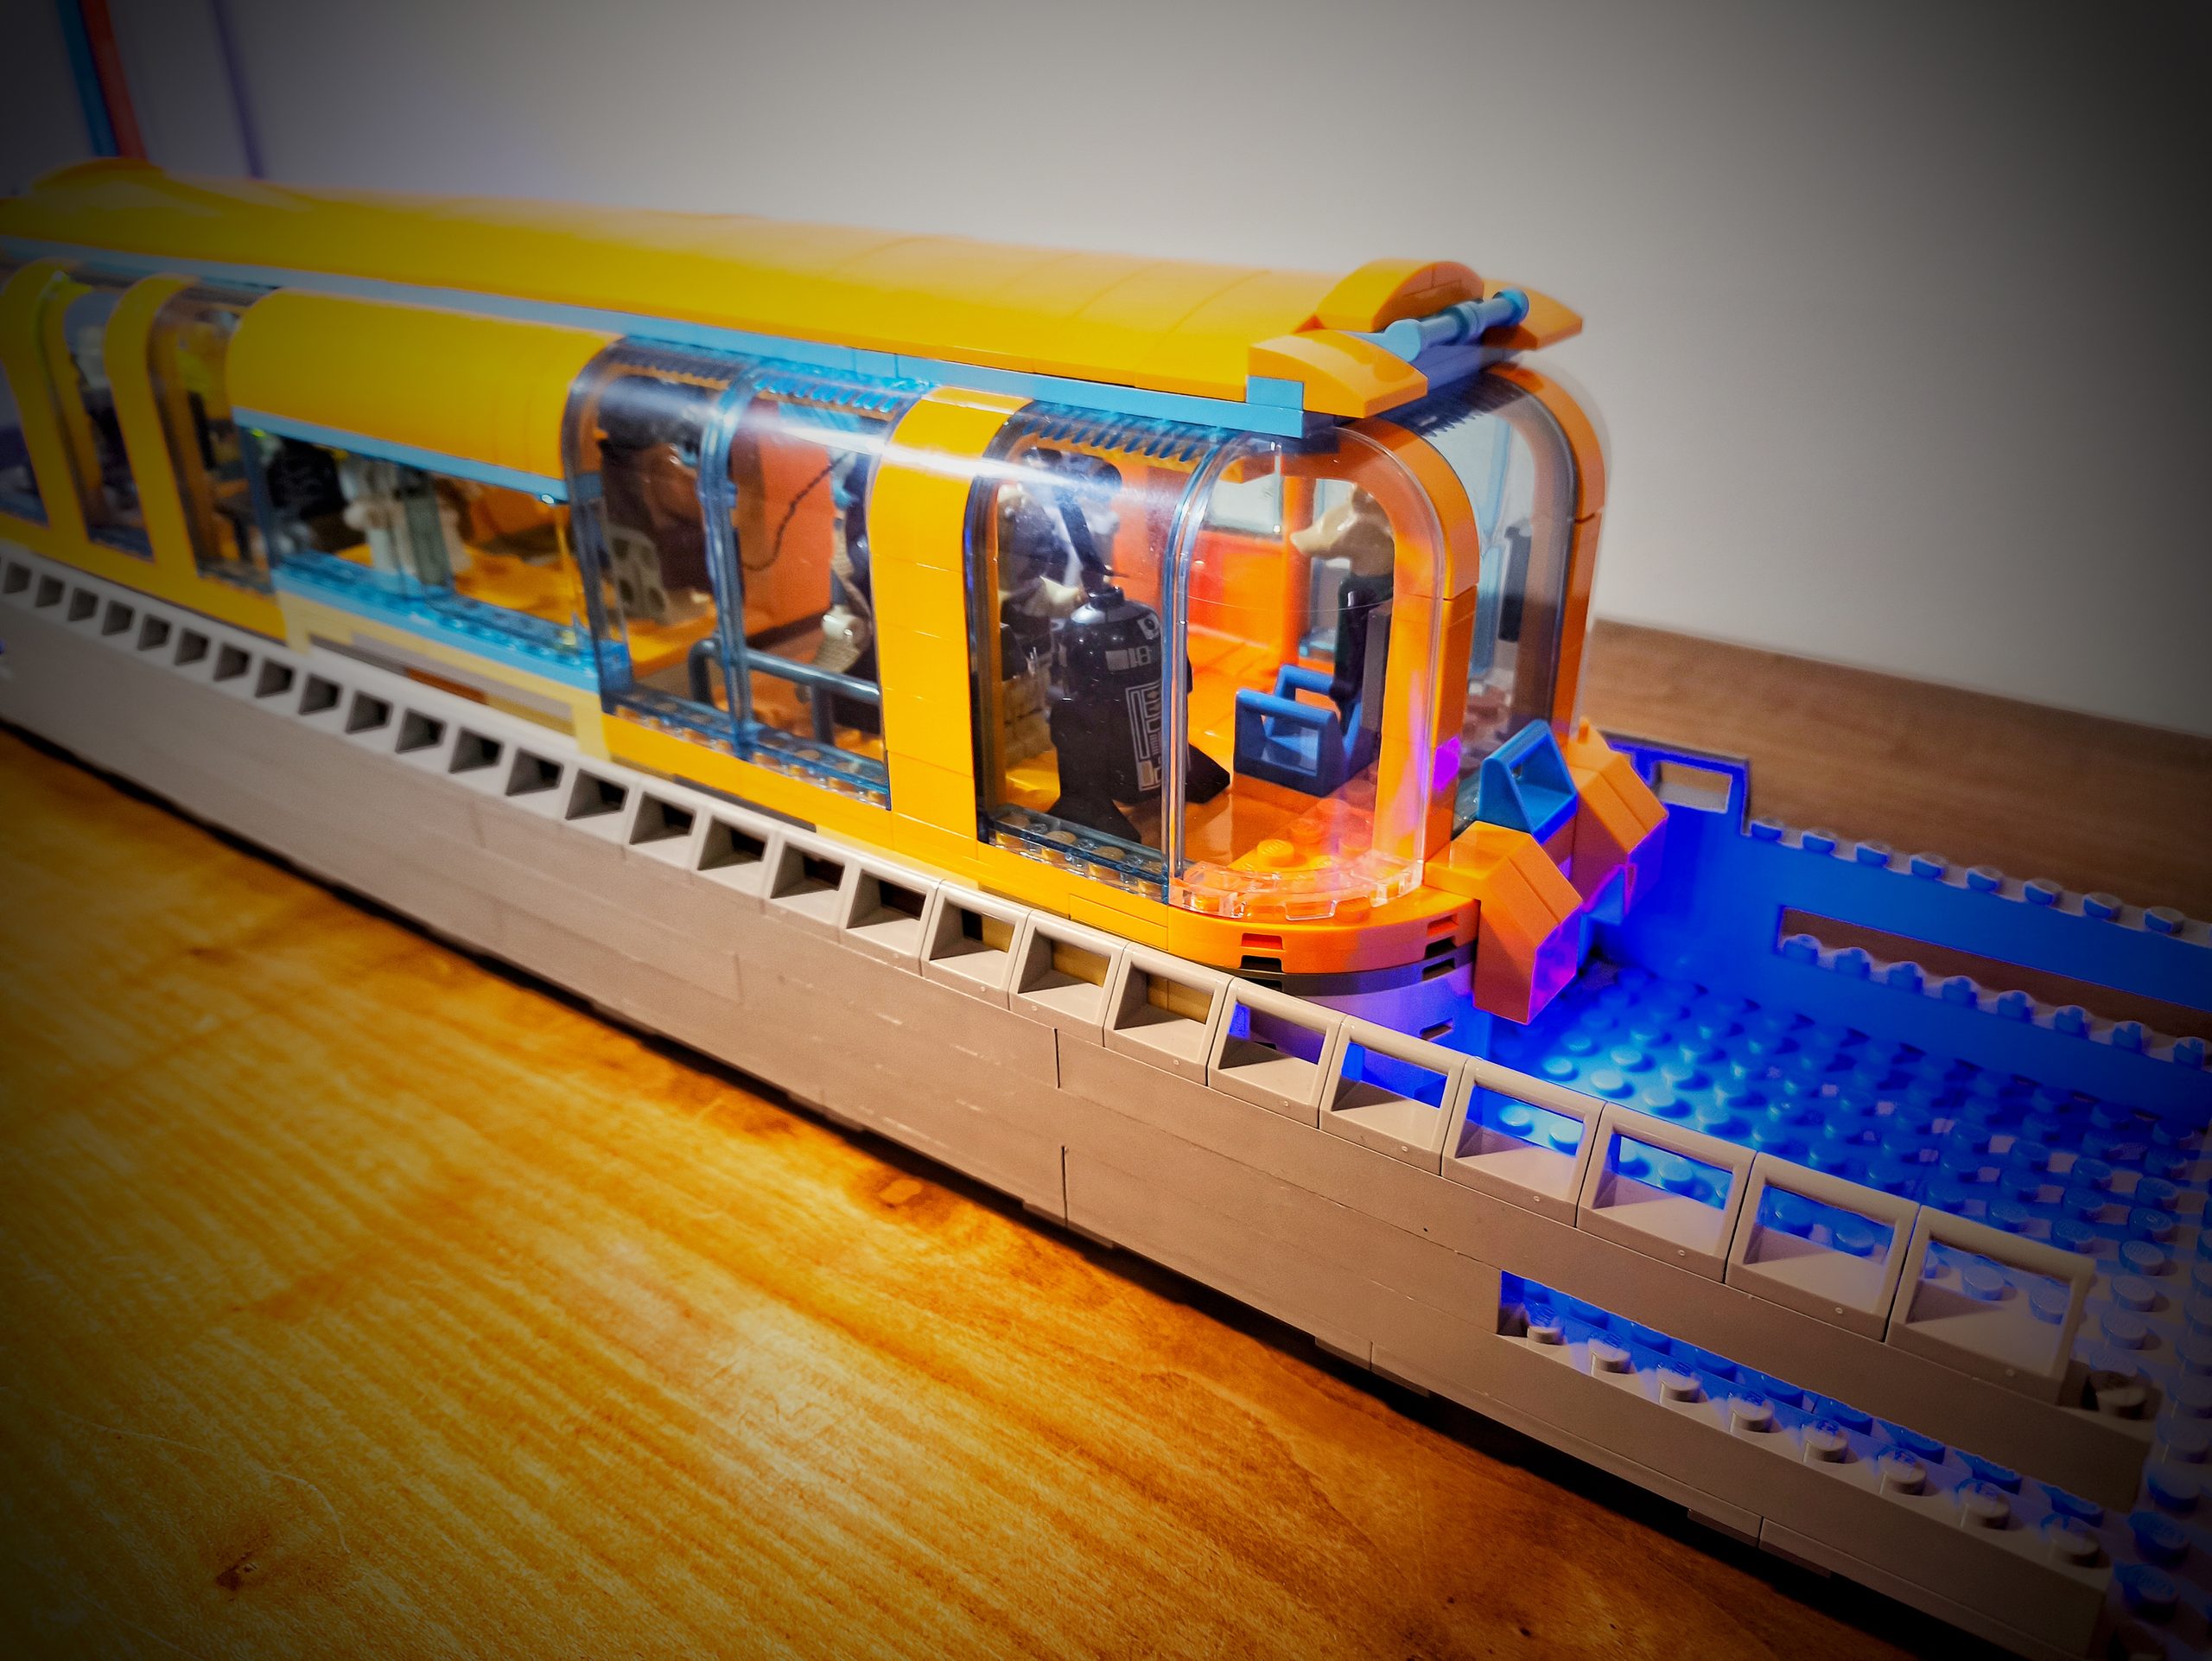
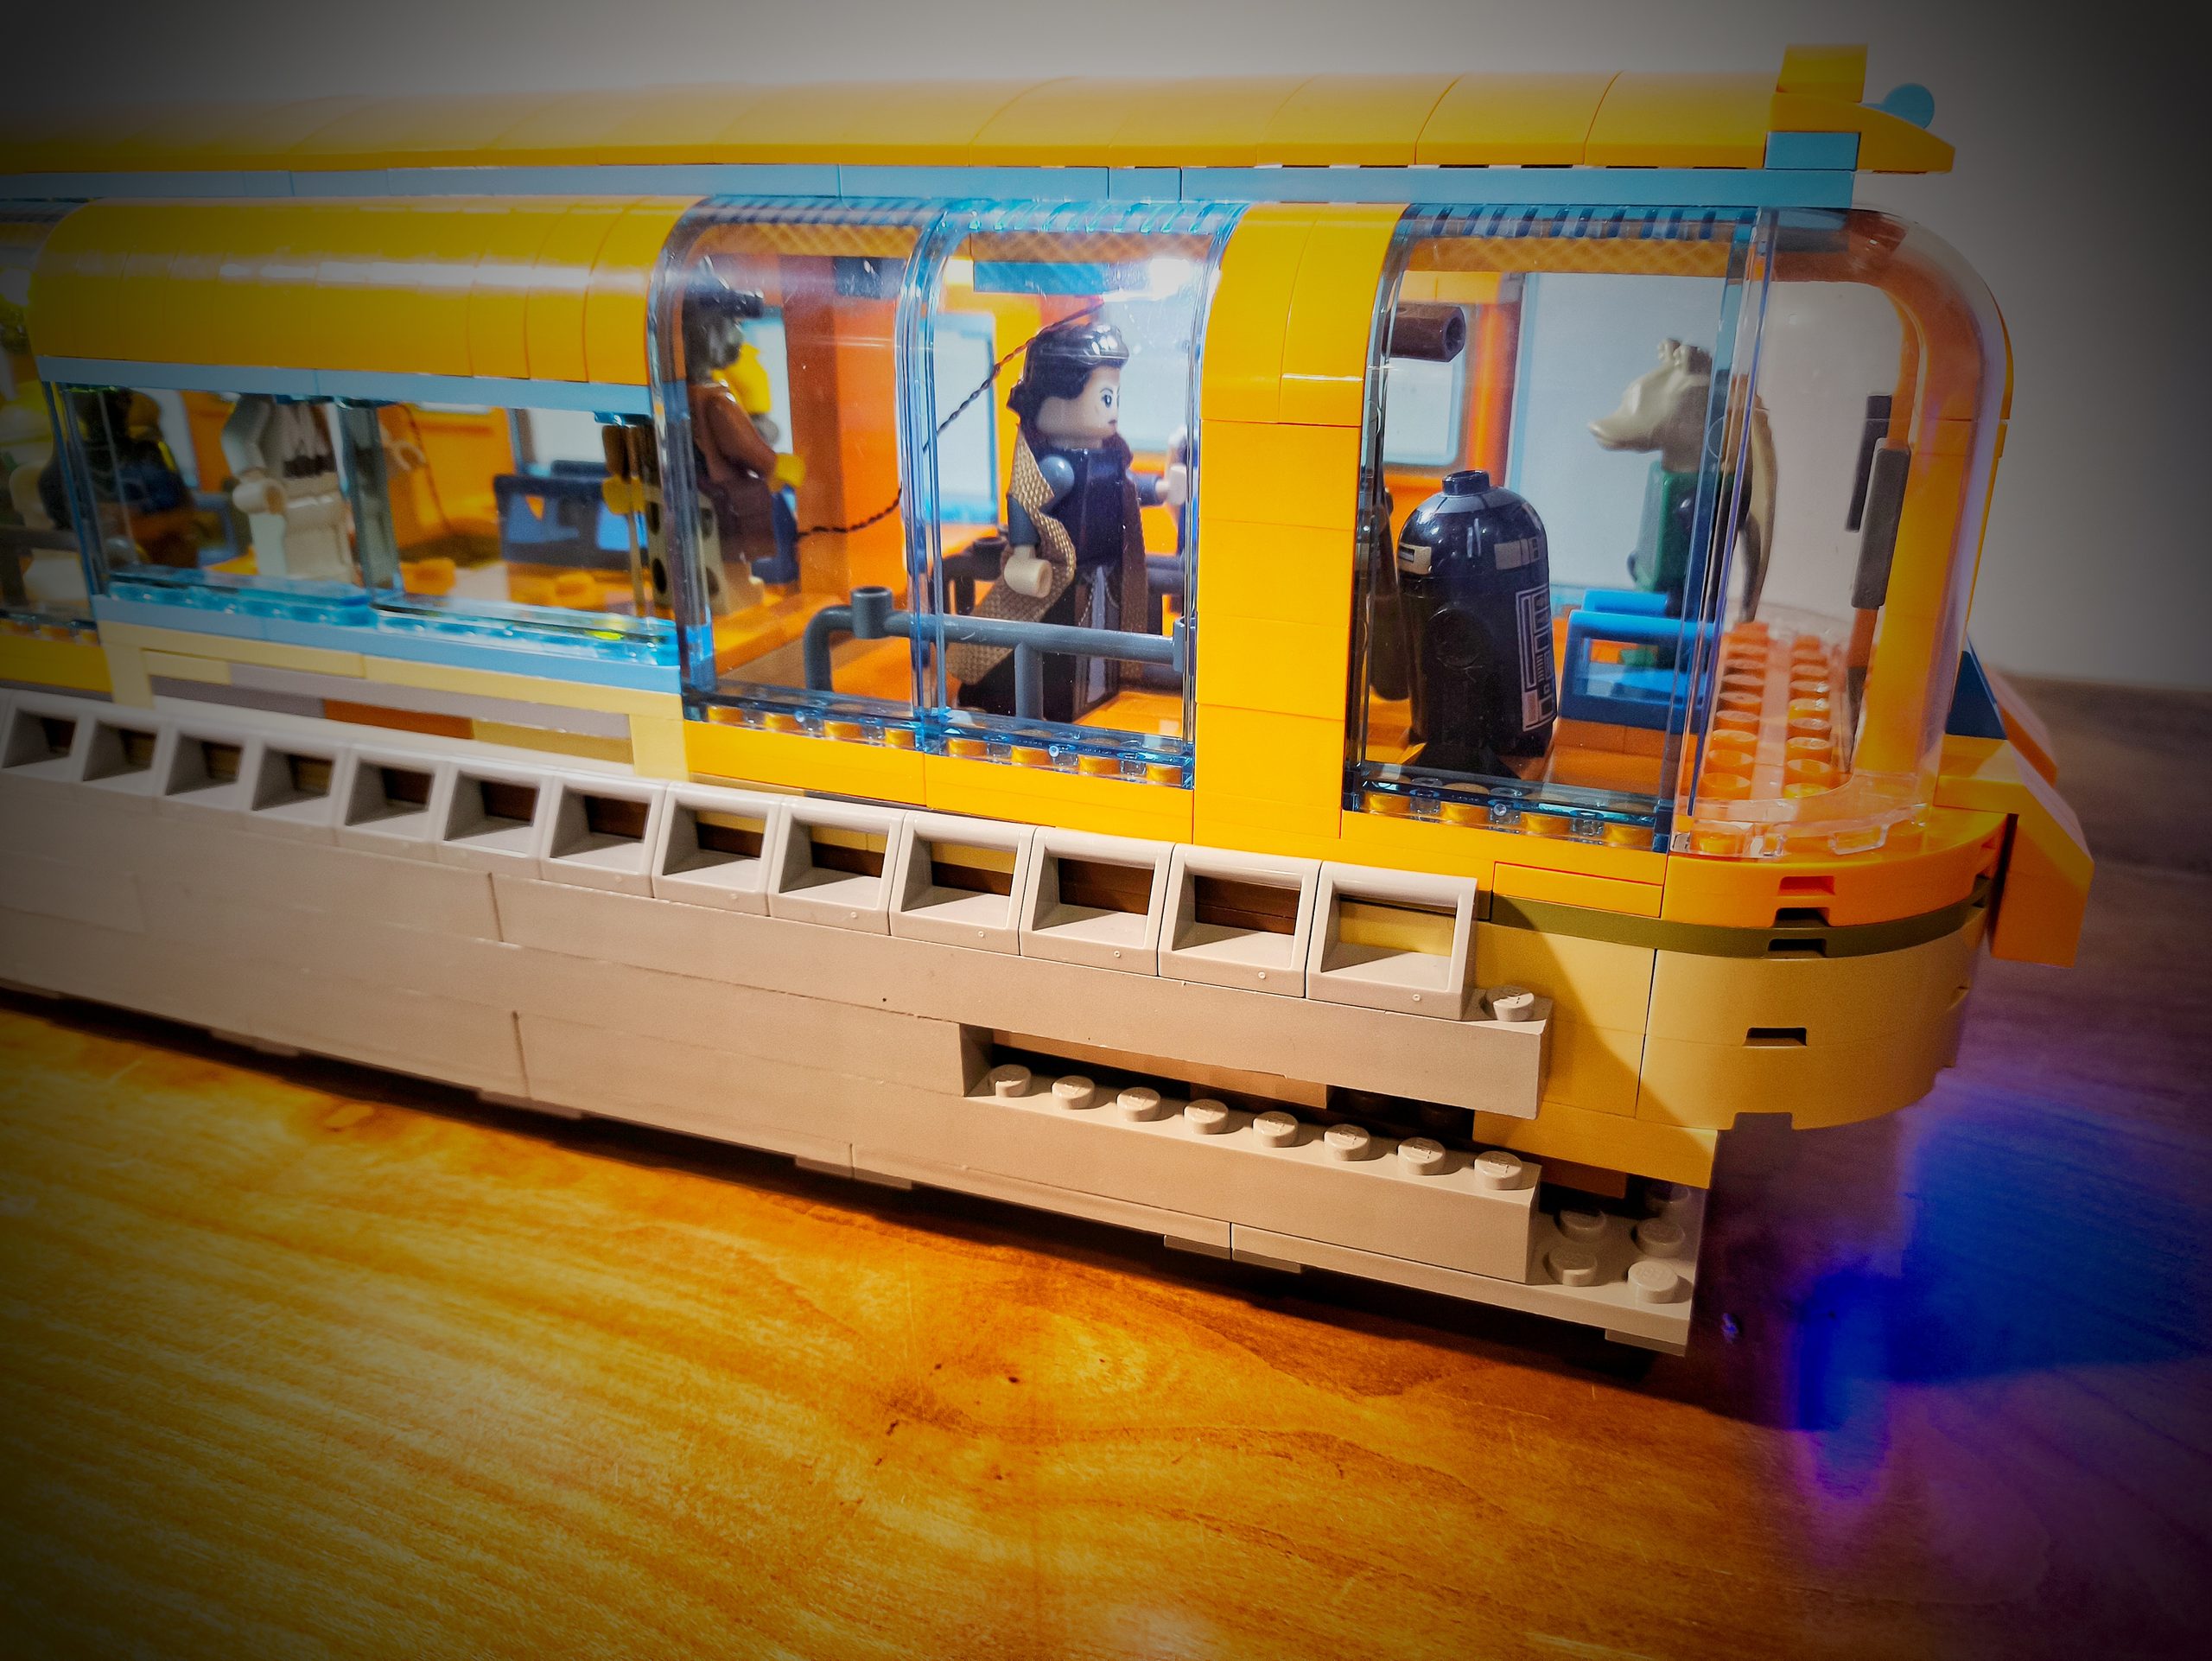
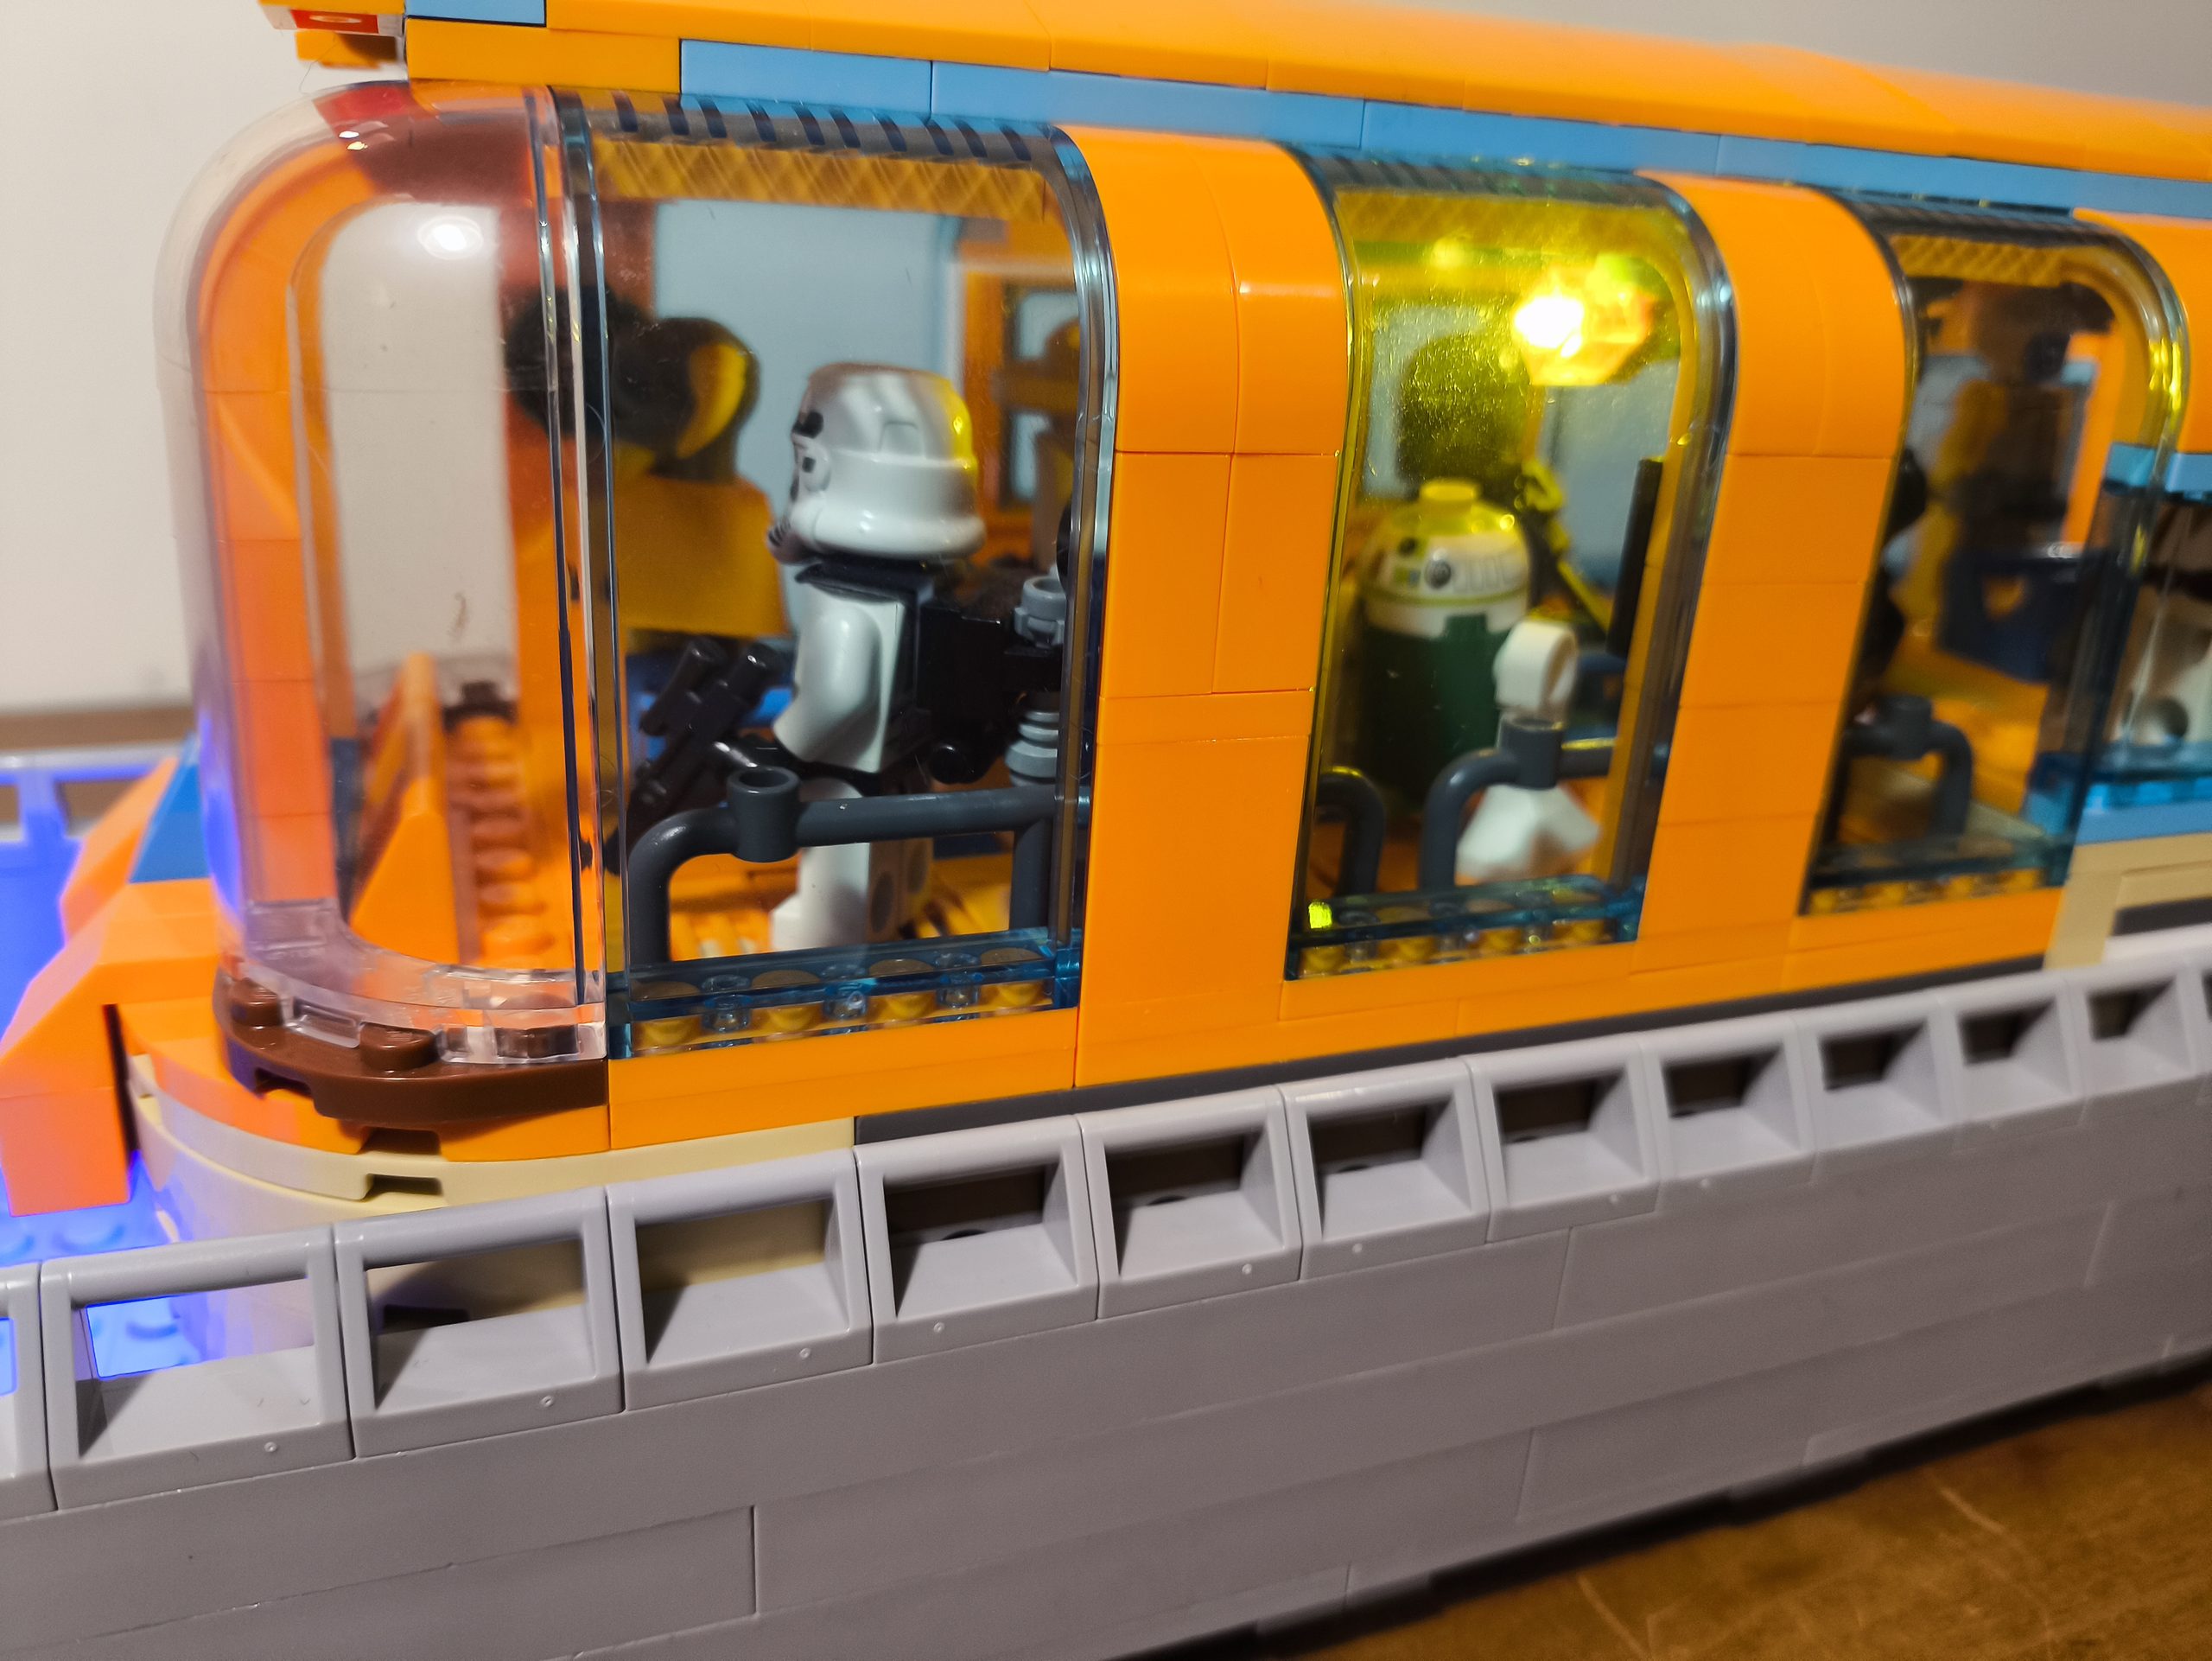
La navette prend place sur une structure de voie surélevée, conçue pour s’intégrer aux bâtiments et aux deux stations de la cité. Au-delà de son apparence, l’objectif de construction est de motoriser le va-et-vient : déplacement régulier, arrêt en bout de ligne et inversion du sens. Il s’agit du fonctionnement visé pour le modèle LEGO, pas encore d’une automatisation présentée ici comme entièrement finalisée.
Un nouveau morceau de vie quotidienne à Eibon
La ligne Eibon-1 accueille aussi bien les employés des spatioports que les commerçants, visiteurs et droïdes de service. Les jeunes habitants s’installent près des fenêtres pour observer les cargos et les navettes décoller. Ce tram aérien ne sert donc pas uniquement à relier deux décors : il raconte les déplacements, les habitudes et les métiers d’une ville vivante.
Avec ce tram aérien LEGO Star Wars, Eibon poursuit son développement. Les futures stations, leurs accès et les essais de motorisation viendront enrichir ce projet, où chaque construction possède une utilité et sa propre histoire.
La motorisation du tram aérien LEGO : mécanique Technic et programmation Python
Une transmission mécanique conçue sur mesure
Pour donner vie au tram aérien d’Eibon, j’ai développé un système de motorisation utilisant des éléments LEGO Technic. L’objectif est de reproduire le fonctionnement d’une véritable navette automatique, capable d’effectuer des allers-retours entre les deux spatioports, avec des arrêts précis à chaque station. La motorisation repose sur un moteur LEGO Technic L 88012, associé à un hub programmable LEGO 88013. Le moteur entraîne une transmission composée de trois axes mécaniques reliés par un ensemble d’engrenages. Cette transmission permet de mettre en mouvement une paire de roues motrices.
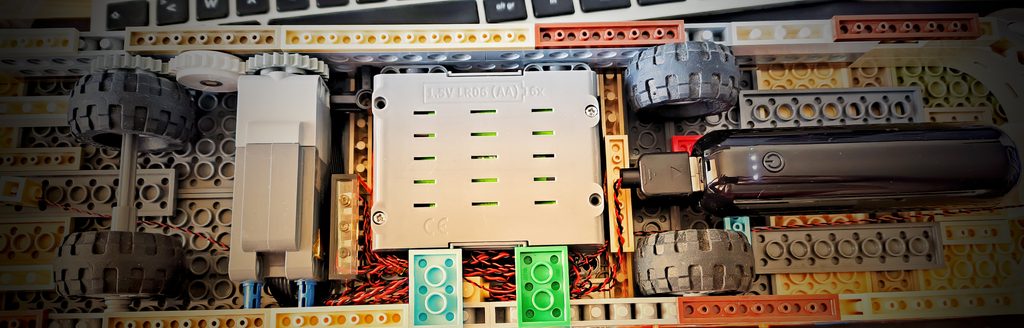
J’ai volontairement choisi des roues de grand diamètre équipées de pneus en caoutchouc. Leur surface d’adhérence améliore la motricité et limite les risques de patinage sur la voie. Ce choix favorise également un déplacement régulier de la navette, particulièrement important pour assurer la précision des arrêts.
Une alimentation indépendante pour les éclairages embarqués
La navette dispose également d’un système d’éclairage LED autonome, alimenté par une petite batterie rechargeable intégrée dans le châssis. Cette alimentation indépendante du hub LEGO Technic permet d’éclairer l’intérieur du tram sans solliciter l’énergie nécessaire à la motorisation. Les éclairages mettent en valeur les passagers, les droïdes et les aménagements intérieurs, particulièrement visibles à travers les grandes baies vitrées panoramiques. Ce dispositif contribue au réalisme du tram aérien d’Eibon, notamment lors des expositions où la navette peut circuler avec son habitacle illuminé.
Pybricks : un programme Python pour automatiser les déplacements
Pour piloter le tram aérien LEGO, j’ai choisi d’utiliser Pybricks, un environnement permettant de programmer les équipements LEGO compatibles en langage Python. Cette solution nécessite le remplacement du firmware LEGO d’origine du hub par un firmware Pybricks. Cette modification permet de dépasser les possibilités de commande classiques et de développer un programme personnalisé, parfaitement adapté aux besoins de la navette.
Avec l’aide de mon intelligence artificielle Bee, j’ai conçu un programme reposant sur trois variables principales :
- La vitesse de déplacement : elle permet d’ajuster la vitesse de circulation du tram aérien.
- Le nombre de pas moteur : cette valeur définit précisément la rotation effectuée par le moteur et, par conséquent, la distance parcourue par la navette.
- La durée de pause en station : elle détermine le temps d’immobilisation à chaque terminus avant le départ suivant.
from pybricks.hubs import TechnicHub
from pybricks.pupdevices import Motor
from pybricks.parameters import Port, Stop
from pybricks.tools import wait

# Initialisation
hub = TechnicHub()
moteur = Motor(Port.A)

# Réglages
VITESSE = 200
ANGLE_TRAJET = 400
PAUSE_STATION = 10000

while True:
    # Aller
    moteur.run_angle(VITESSE, ANGLE_TRAJET, then=Stop.HOLD)
    wait(PAUSE_STATION)

    # Retour
    moteur.run_angle(VITESSE, -ANGLE_TRAJET, then=Stop.HOLD)
    wait(PAUSE_STATION)
Un aller-retour entièrement automatisé
Le fonctionnement est basé sur une séquence répétitive. Après son départ du premier spatioport, le moteur entraîne la navette sur une distance définie par le programme. Une fois le nombre de pas moteur atteint, le véhicule s’immobilise pendant la durée programmée, simulant l’embarquement et le débarquement des passagers. À l’issue de cette pause, le moteur inverse son sens de rotation et la navette repart vers son point de départ. Le cycle peut ainsi se répéter automatiquement, sans intervention humaine.
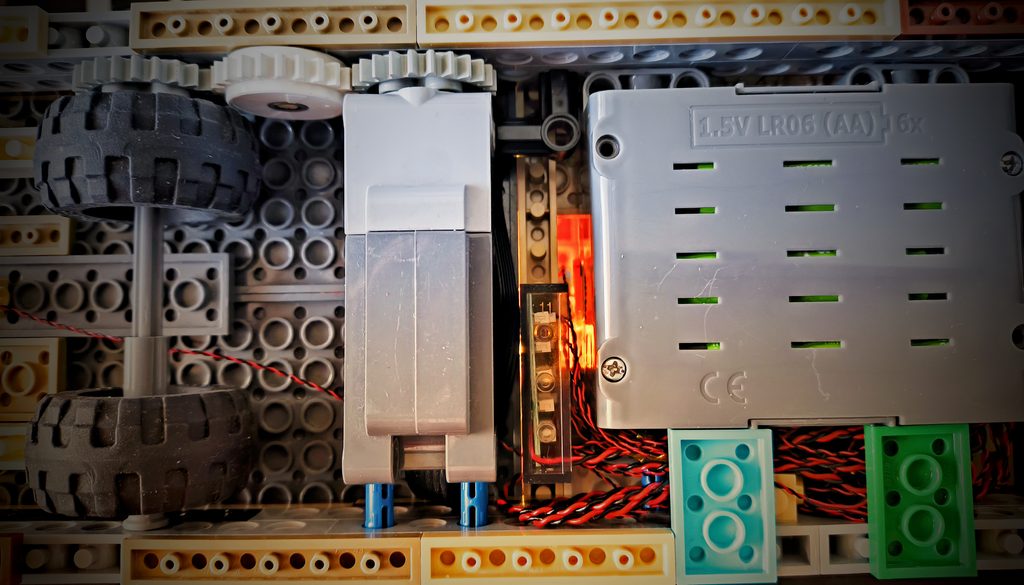
Le contrôle du déplacement par la rotation du moteur offre une grande précision de réglage. La distance réelle parcourue dépend toutefois du diamètre des roues, du rapport de transmission et de leur adhérence sur la voie. Cette motorisation associe ainsi construction LEGO Technic, programmation Python et automatisation, avec un objectif : faire circuler le tram aérien d’Eibon de manière autonome et réaliste lors des expositions. Ce projet illustre une nouvelle dimension de la cité d’Eibon : au-delà de son architecture et de ses habitants, ses infrastructures deviennent progressivement fonctionnelles.